
低空经济已上升为国家“新兴支柱产业”,随着“十五五”规划部署加速落地,无人机物流、城市巡检、应急配送等应用正从试点示范迈向规模化运营。然而,城市低空并非均质可用的空间资源:密集建筑将可飞空域切割为破碎格局,地面人群活动带来随时段起伏的第三方风险,不同性能等级的无人机对安全裕度的要求亦存在显著差异。现有低空空域管理多采用区域划设与统一限制的粗粒度模式,既难以支撑规模化飞行组织,也难以在突发扰动下实现快速响应;而三维空域一旦按固定分辨率离散,网格数量将随分辨率细化呈立方级增长,分辨率过高导致城市级建模计算不可承受,过低则会稀释局部高风险热点与低通行瓶颈等安全关键信息。针对这一问题,研究团队提出了一种名为SkyRN(SkyRoad Network,低空天路网)的层次化低空航路网络框架,将连续的城市低空空间转化为具有多层高度结构与动态属性的航路网络,实现了城市尺度低空空域的结构化建模、异构无人机差异化通行与突发扰动下的实时重规划,为低空空域的规划、运行与监管提供了统一的技术底座。
具体而言,该框架构建了一套由空域离散、属性建模与网络组织构成的完整方法框架(图1)。研究采用H3六边形网格系统对城市低空实施离散,在120米以下的W类空域内设置多个飞行高度层,并为每个网格单元赋予两类核心属性:一是基于动态人口热力数据与轻小型多旋翼事故模型逐小时解算的时变人口暴露风险,二是按多级安全裕度生成的通行性指数序列,用以表征不同导航与避障能力平台各自可用的空间条件。针对固定分辨率离散在建模精度与计算效率之间的固有矛盾,研究提出由双属性相似性指数(DSSI)驱动的自适应网格合并方法,以结构相似性指数与极值保持指数对合并质量实施双重约束,并设定空域属性保守继承规则,确保聚合过程仅压缩冗余信息而不稀释安全关键特征。合并后的网格以中心点为节点,在同层相邻单元与上下层同位单元之间分别建立水平边与垂直边,构成多层图拓扑;每条边继承风险序列、通行性序列、计入爬升能耗的等效长度,以及一个离散运行状态码(正常、临时禁飞、气象不稳定、通信不稳定、禁飞区)。由于差异化通行能力由边属性自身承载,路径规划可归结为可行子图上的加权最短路搜索,无需依赖专用规划算法。这一属性设计使SkyRN同时具备运行与监管双重职能(图2):在图拓扑一侧,无人机构型依据自身性能从各条边中选取相应的属性维度,完成代价最优的航路规划;在空间网格一侧,同一批边映射回可识别的空域单元,其风险与通行性分布可用于空域态势评估与资源配置。气象与通信质量监测、管理部门发布的临时禁飞等外部信息,亦通过更新相关边的运行状态码接入网络,使突发约束即时生效而无需重建拓扑结构。
实验以深圳市作为研究区。空间简化方面,双属性相似性阈值取0.4时框架达到最优平衡点,全网数据量压缩约38%,而两类属性的结构相似性均保持在0.98以上、极值保持率高于0.90,表明被压缩的是冗余信息而非安全关键特征。规划性能方面,858对路径样本的配对比较显示,网格合并使平均计算耗时由0.105秒降至0.046秒(降幅51.8%),平均航路点数量由80.5个减至53.6个(降幅30.9%),航路曲率由5.48/km降至3.26/km(降幅40.6%),98.4%的样本平滑性得到改善,更为平直的航段直接对应更高的持续巡航速度与更低的高度调整频次;异构平台则在同一网络上形成分层利用格局,高性能构型贴近低空穿越建筑间隙,航程较保守构型缩短15%—20%,保守构型在代价机制引导下选择高层航路,航程延长但人口暴露风险明显降低(图3)。运行适应性方面,临时禁飞或气象不稳定区域在飞行途中出现时,系统仅需更新受影响边的运行状态码并从航空器当前位置重新查询网络,即可自动生成横向绕飞、返航或就近迫降三类响应,全程无需重建拓扑(图4)。网络韧性对比中,深圳地面交通网对关键节点依赖显著,随机失效、度攻击与介数攻击下的曲线下面积(AUC)分别为0.04、0.20与0.11,模式间波动高达4.7倍;SkyRN对应AUC为0.389、0.318与0.328,波动收敛至1.2倍以内,且80米与110米高度层在移除40%节点后仍保持0.20以上的连通规模。机制分析表明,该框架的效能源于双属性驱动的空间简化与多高度层垂直耦合的协同作用:前者在城市尺度上化解了建模精度与计算开销之间的矛盾,后者将结构风险分散至各高度层,而非集中于少数关键节点。
该框架的核心贡献在于,将低空空域管理由整体空域体量的开闭控制,重构为边级别的精细拓扑控制。由于航路网络直接由三维网格生成,飞行轨迹上的每一航段、航路点与运行状态均可回溯至确定的空域单元,监管部门发布的临时限制、空域预留与条件通告因而可映射为若干条边的状态更新,无需关闭整片空域;运营方则在同一网络上,通过对共享边属性的差异化加权获得与自身性能相匹配的航路方案。这一设计同时回应了统一安全标准所导致的资源配置低效:当所有平台被要求遵循同一裕度时,高性能无人机难以将技术优势转化为运行收益,空域利用因而停留在帕累托次优状态;实验中观察到的高度分层利用格局,则表明同一空域资源可依据平台性能实现差异化配置。稳定的拓扑结构与可动态更新的边属性相分离,亦赋予网络良好的可扩展性——流量需求、通信与气象观测等信息均可作为新的边属性接入,支撑面向容量的航路分配,并推动低空利用方式由固定走廊逐步走向需求响应式配置。从这一视角构建的低空航路网络,为低空空域治理提供了由静态划设走向基于性能的分级管理、由统一标准走向风险差异化与条件响应式运行的可行路径,也为低空规模化运行的监管实践与工程部署提供了关键的工具支撑。
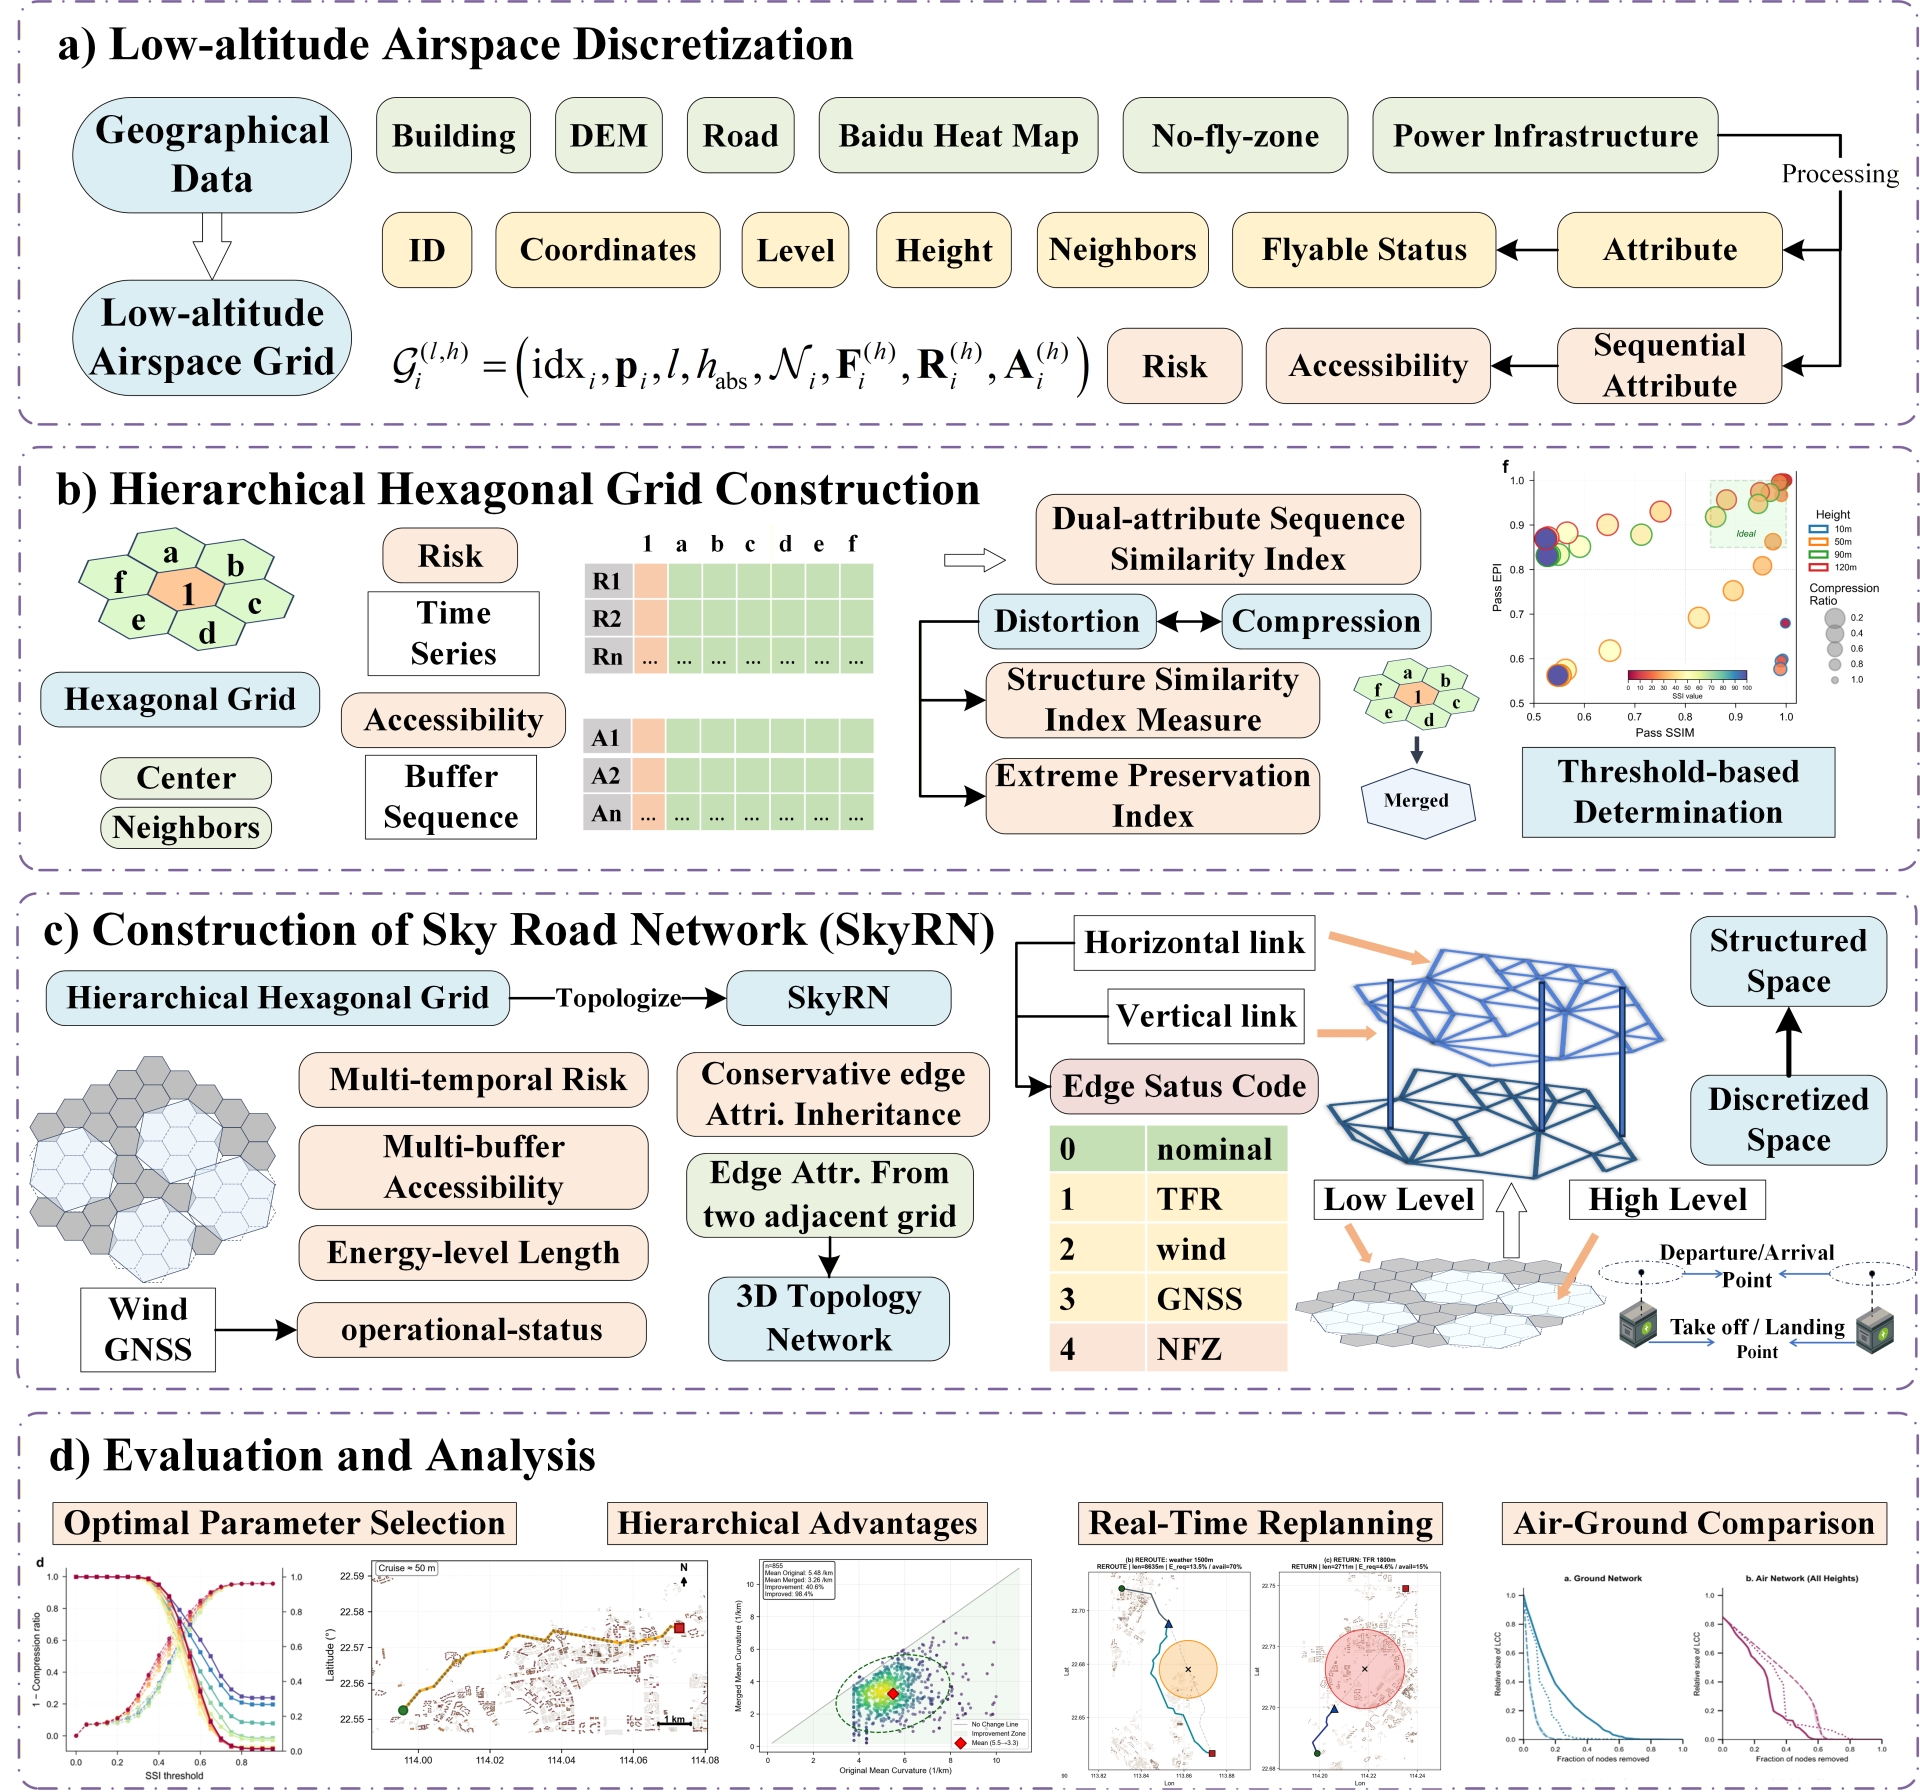
图 1 研究总体方法框架示意图
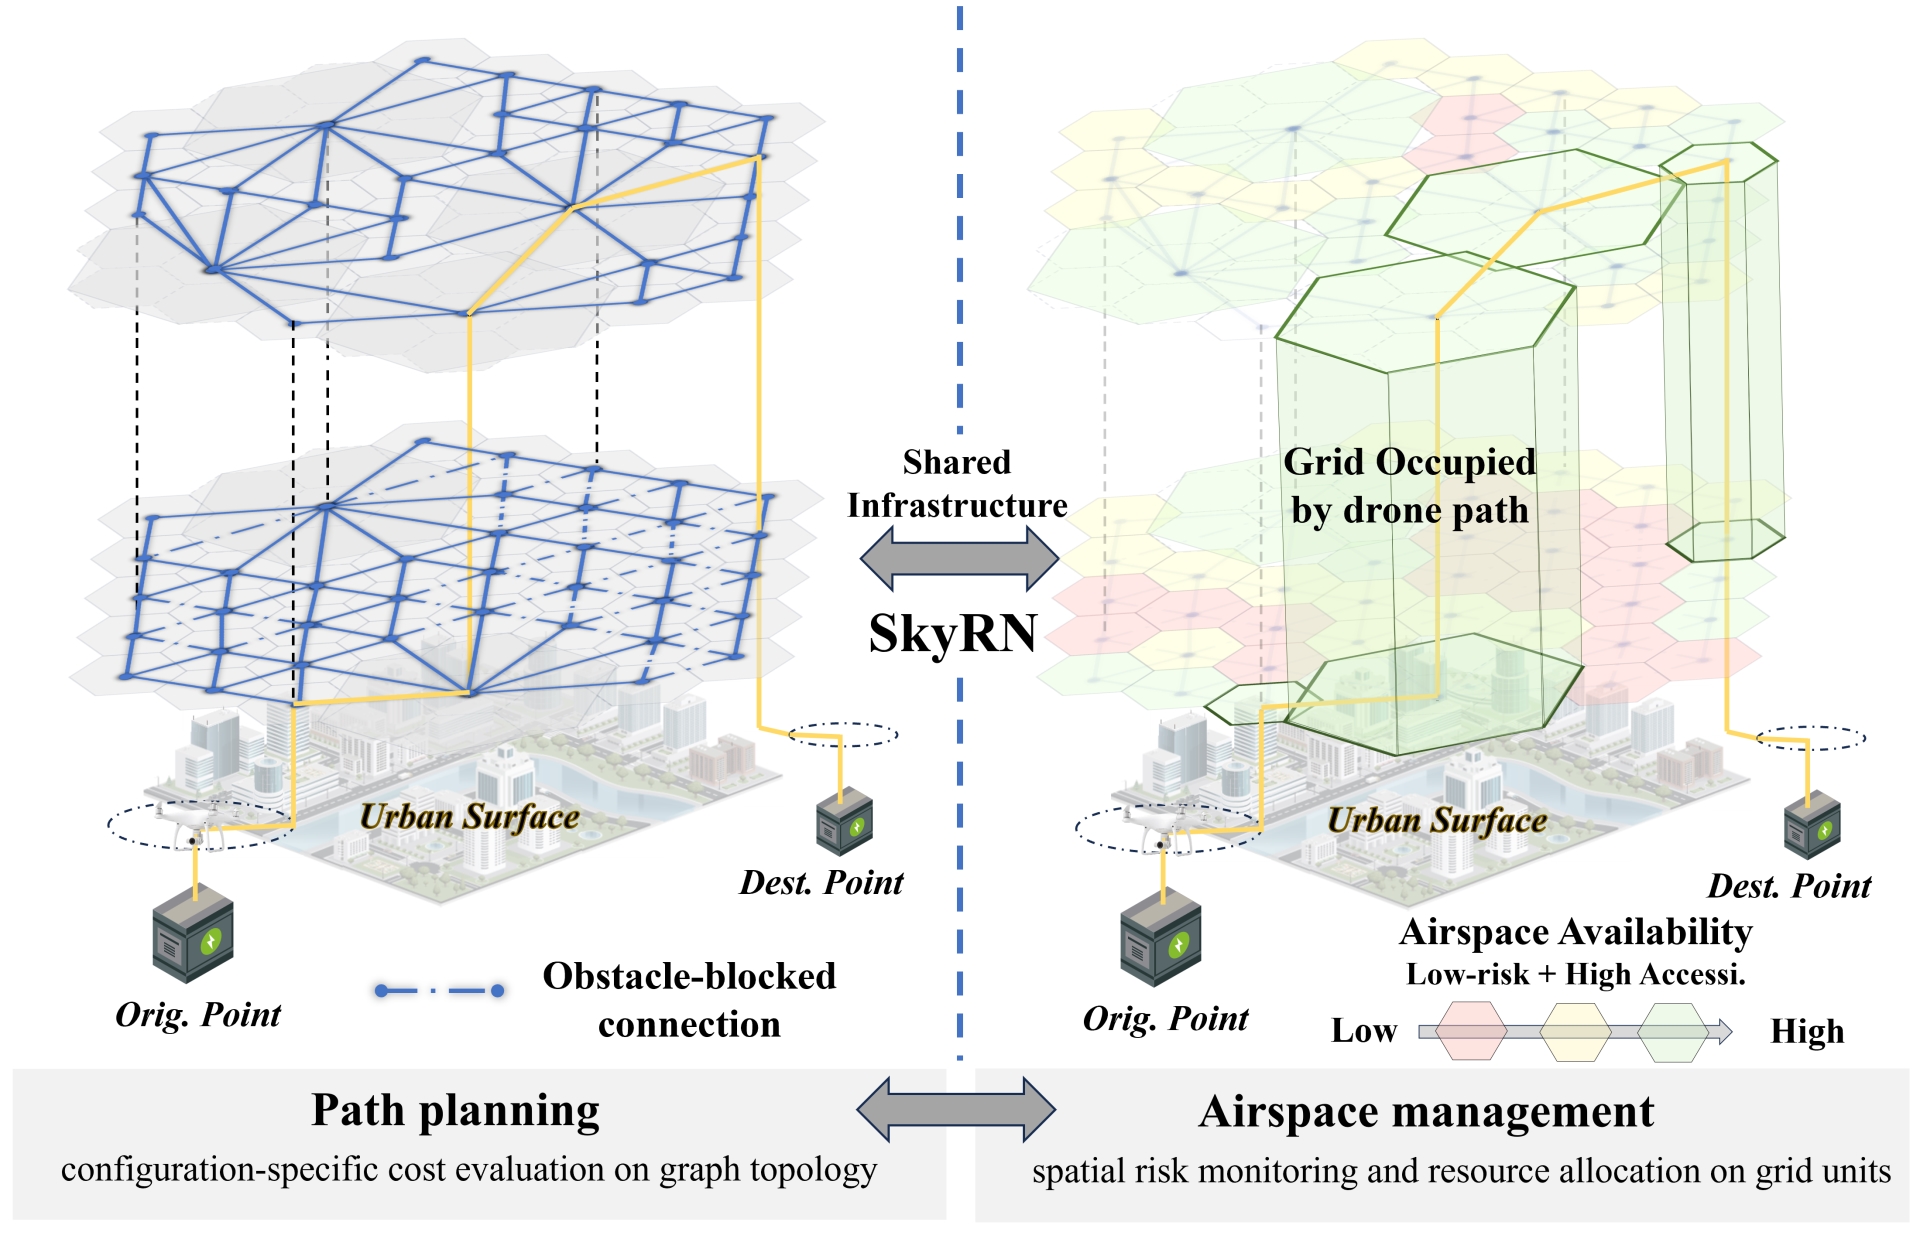
图 2 SkyRN(低空天路网)作为共享基础设施的双重职能:基于图拓扑的航路规划(左)与基于空间网格单元的空域监管(右)
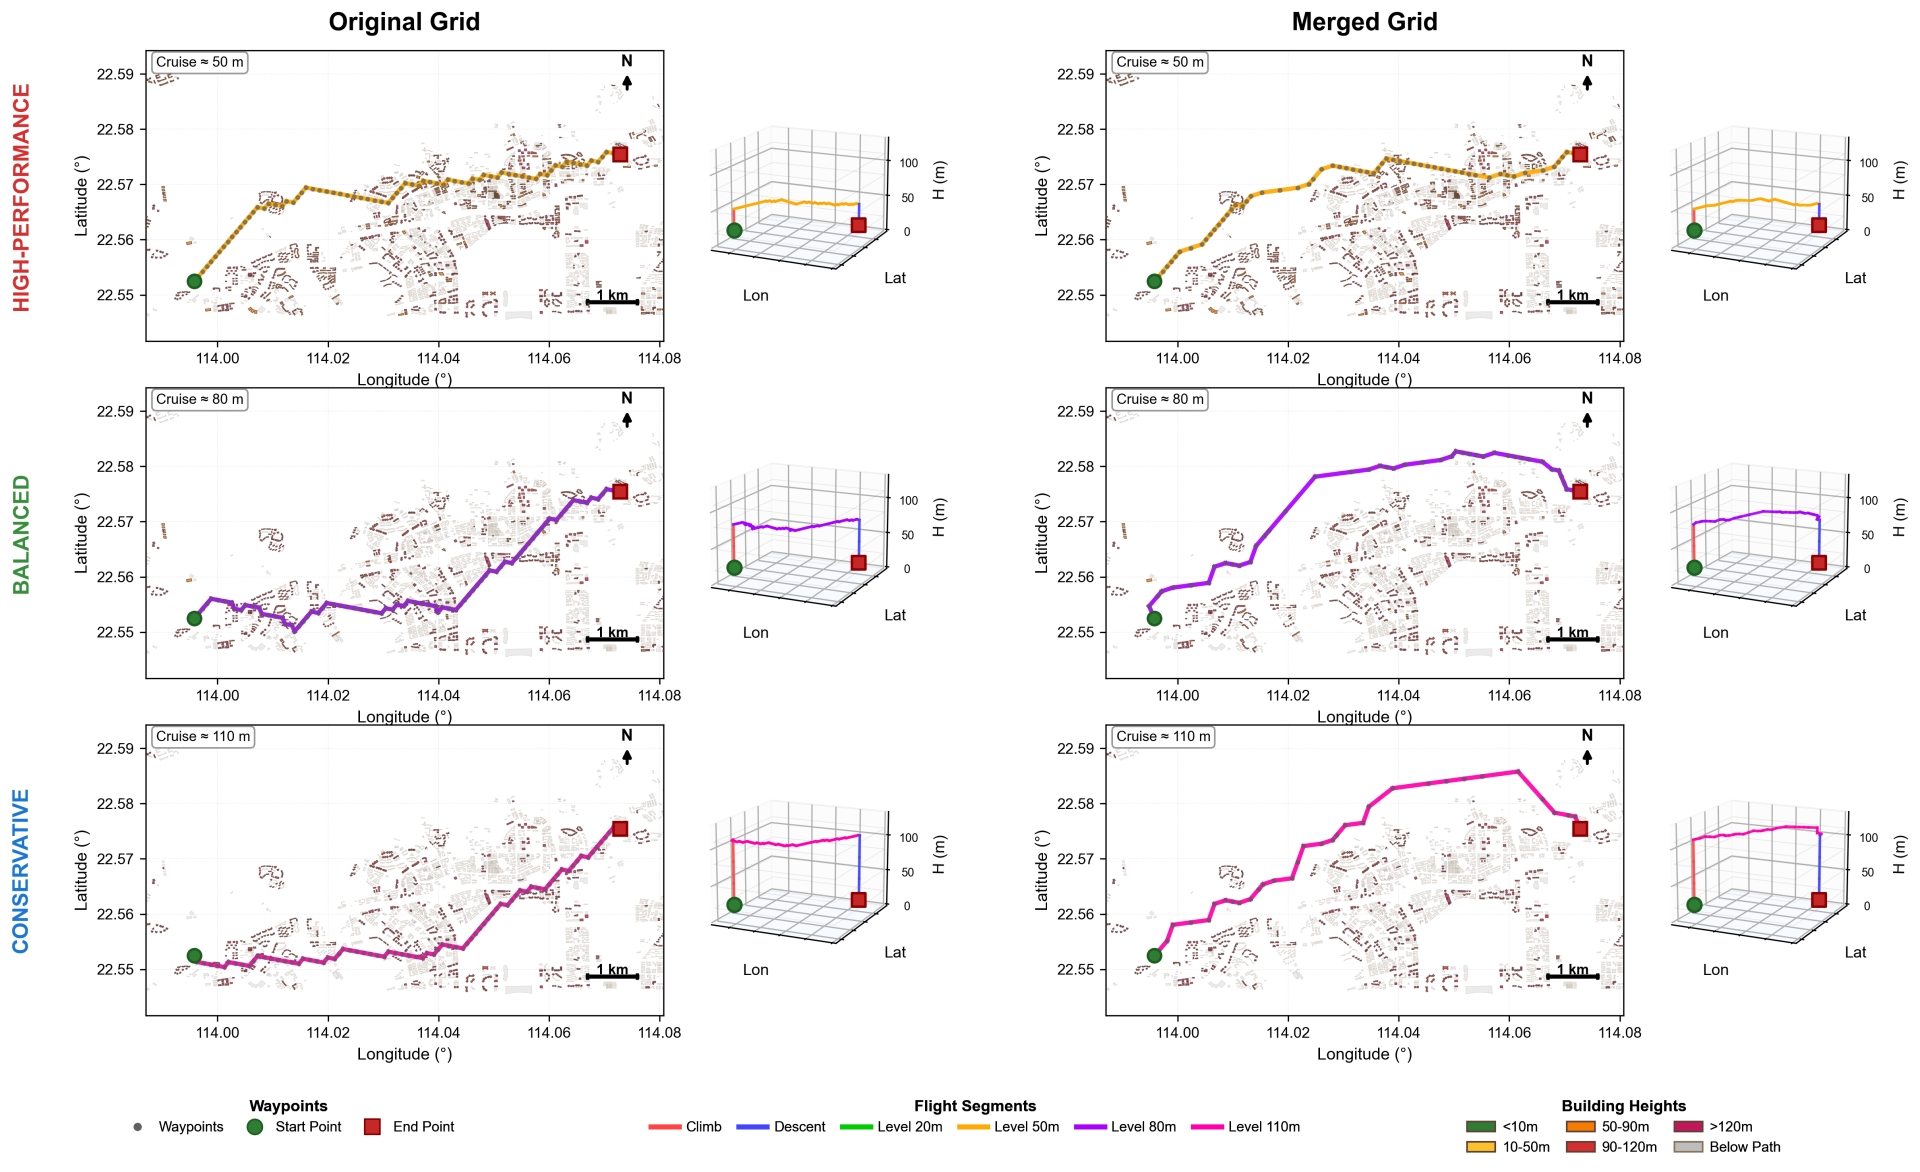
图 3 三类性能无人机在原始网格(左列)与合并网格(本研究改进,右列)上的三维航路规划结果
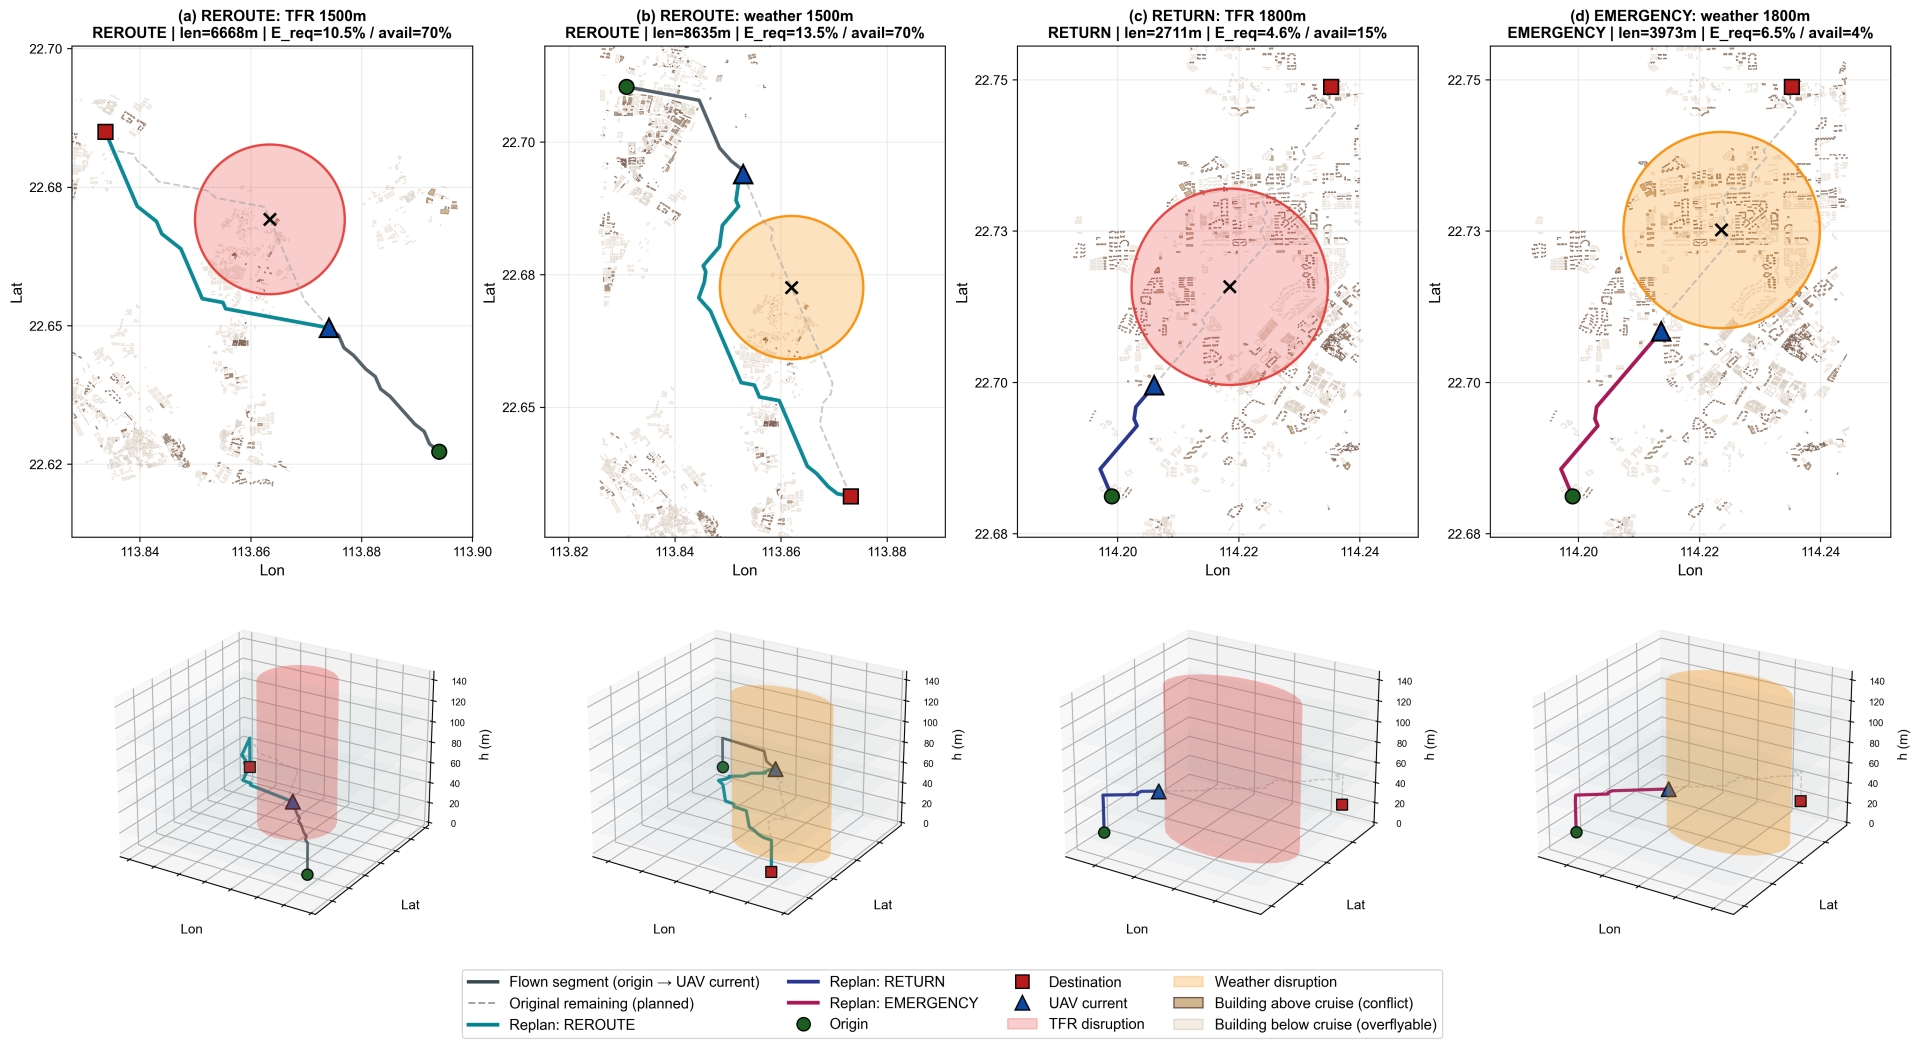
图 4 四类局部扰动下的实时重规划响应:(a)(b) 绕飞,(c) 返航,(d) 就近迫降
论文原文:Hongbo He, Chenchen Xu, Huping Ye, Zongru Li, Xiaohan Liao. SkyRoad Network: A Hierarchical Graph-based Framework for Safe and Efficient Low-altitude Airspace Utilization, Reliability Engineering & System Safety, 2026:113056. https://doi.org/10.1016/j.ress.2026.113056